


{{goods.model}}
Mikä on servomoottori?
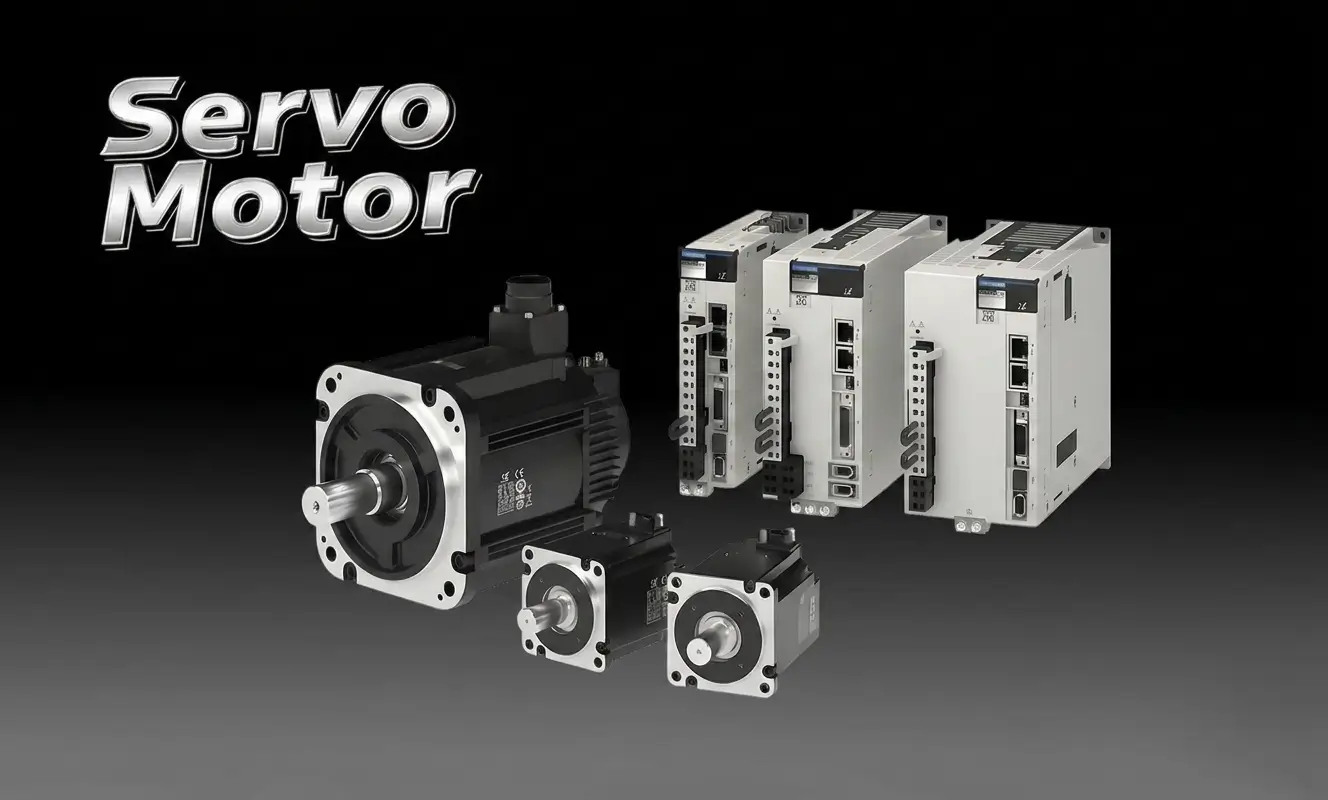
Ymmärtääksesi, mikä servomoottori on, sinun on ensin tiedettävä useita asiaankuuluvia ammatillisia termejä.
Avoimen silmukan ohjaus
Ohjausjärjestelmää, jossa lähtömäärällä ei ole vaikutusta järjestelmän ohjaukseen, kutsutaan "avoimen silmukan ohjausjärjestelmä".
Avoimen silmukan säätö on säätömenetelmä, joka vaikuttaa ohjattavaan kohteeseen yksisuuntaisesti vain ennalta asetettujen ohjeiden avulla. Sen ydinominaisuus on takaisinkytkentäsilmukan puuttuminen järjestelmärakenteesta. Kun ohjain on luonut toimintaohjeen alkuasetusten perusteella, se vaikuttaa suoraan toimilaitteeseen; ohjattavan suureen todellista tilaa ei voida palauttaa tulopäähän mittauselementin kautta poikkeaman korjaamiseksi.
Suljetun silmukan hallinta
Jos ohjausjärjestelmässä järjestelmän ohjattu suure syötetään takaisin ja lähtöä voidaan korjata ohjattavan kohteen lähtöpalautteen perusteella, tällaista ohjausjärjestelmää kutsutaan "suljetun silmukan ohjausjärjestelmä".
Järjestelmän signaalinkulun näkökulmasta järjestelmän lähtösignaali palaa järjestelmän tulopäähän takaisinkytkentäkanavaa pitkin muodostaen suljetun kanavan – tästä johtuu nimitys "suljetun silmukan" ohjausjärjestelmä. Tätä järjestelmää kutsutaan myös nimellä "palauteohjausjärjestelmä".
Stepper Motor
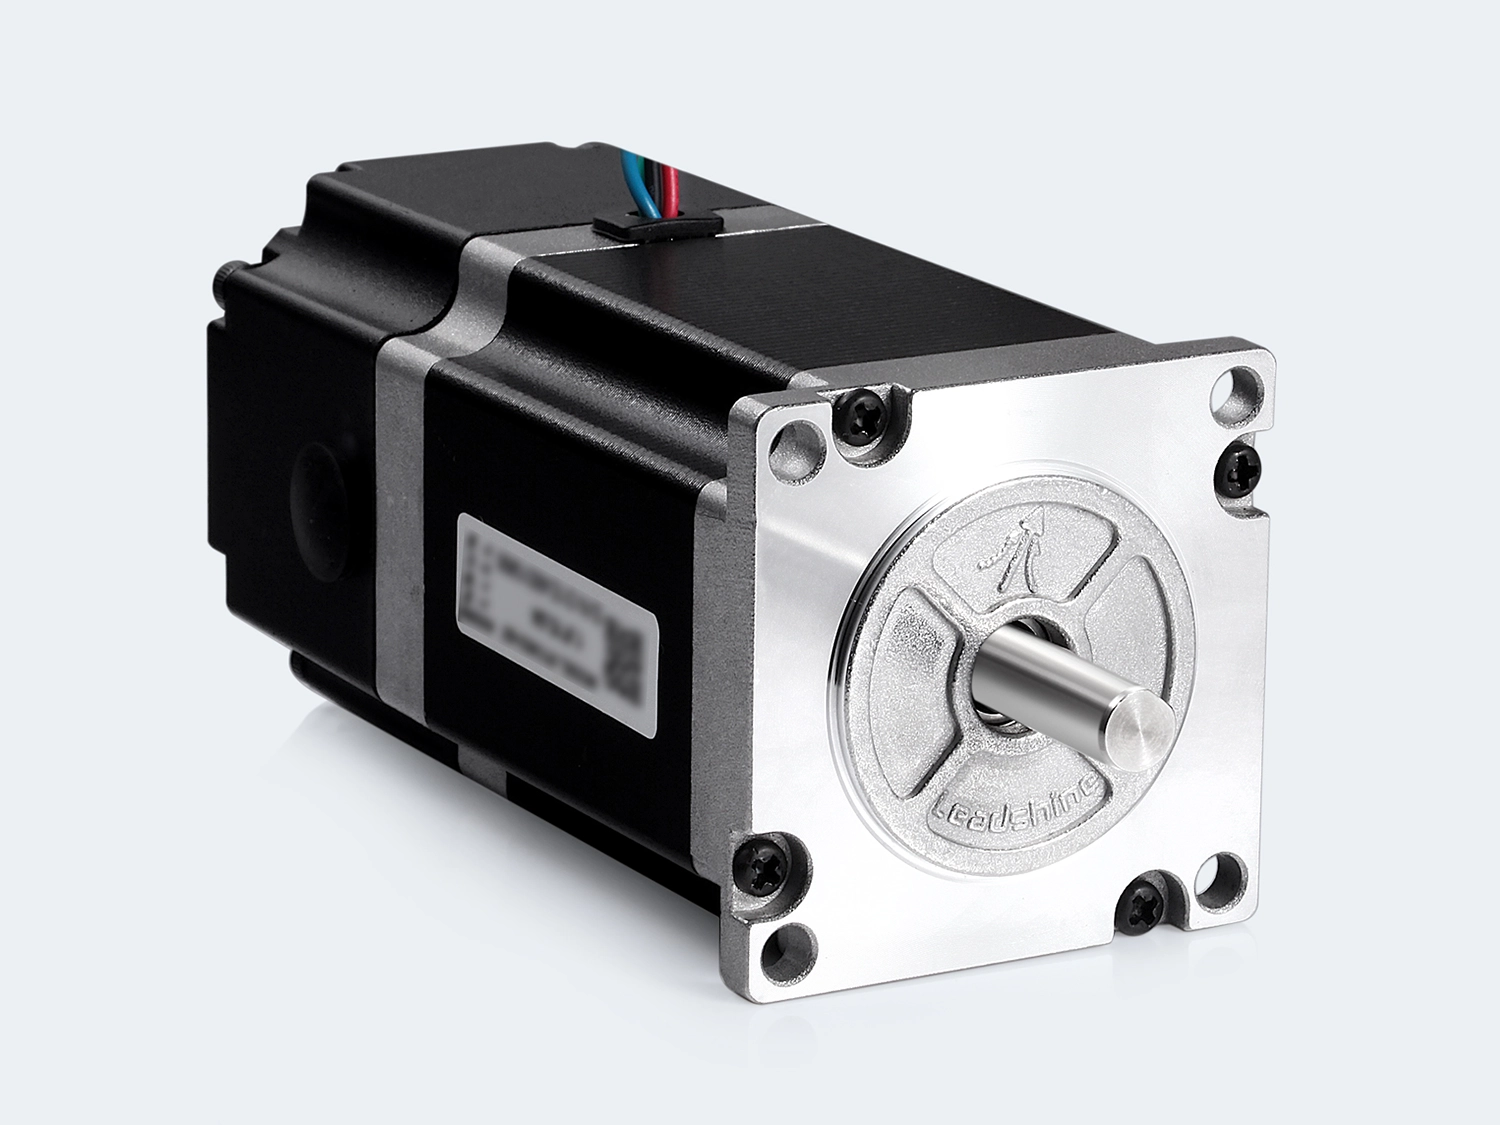
A steppermotor on sähkömoottori, joka muuntaa sähköiset pulssisignaalit vastaavaksi kulmasiirtymäksi tai lineaariseksi siirtymäksi. Jokaista tulopulssisignaalia kohden roottori pyörii kulman verran eli liikkuu yhden askeleen eteenpäin. Lähtökulmasiirtymä tai lineaarinen siirtymä on verrannollinen tulopulssien lukumäärään ja pyörimisnopeus on verrannollinen pulssin taajuuteen. Siksi askelmoottoria kutsutaan myös "pulssimoottoriksi". Laajasti ymmärrettynä askelmoottori on harjaton tasavirtamoottori, jota ohjataan pulssisignaaleilla, ja sitä voidaan pitää myös synkronimoottorina, jonka nopeus on synkronoitu ohjauspulssin taajuuden kanssa tietyllä taajuusalueella.
Askelmoottori keksittiin suhteellisen varhain ja sillä on pitkä sovellushistoria. Sen alkuperäinen malli voidaan jäljittää karkeasti vuosien 1830 ja 1860 välille. Noin vuonna 1870 sitä alettiin käyttää ohjaustarkoituksiin, erityisesti argonlamppujen elektrodin syöttömekanismissa. Toisen maailmansodan aikana askelmoottoreita käytettiin laajalti, pääasiassa sotilasvarusteissa, kuten tykistön ohjausjärjestelmissä ja laivojen ja lentokoneiden ohjauspintojen (peräsinpintojen) käyttöjärjestelmissä. Vuodet 1960–1970 olivat askelmoottoreiden kehityksen kulta-aikaa; tänä aikana askelmoottoreita käytettiin sotilasalan lisäksi laajalti myös teollisuusautomaatiossa.
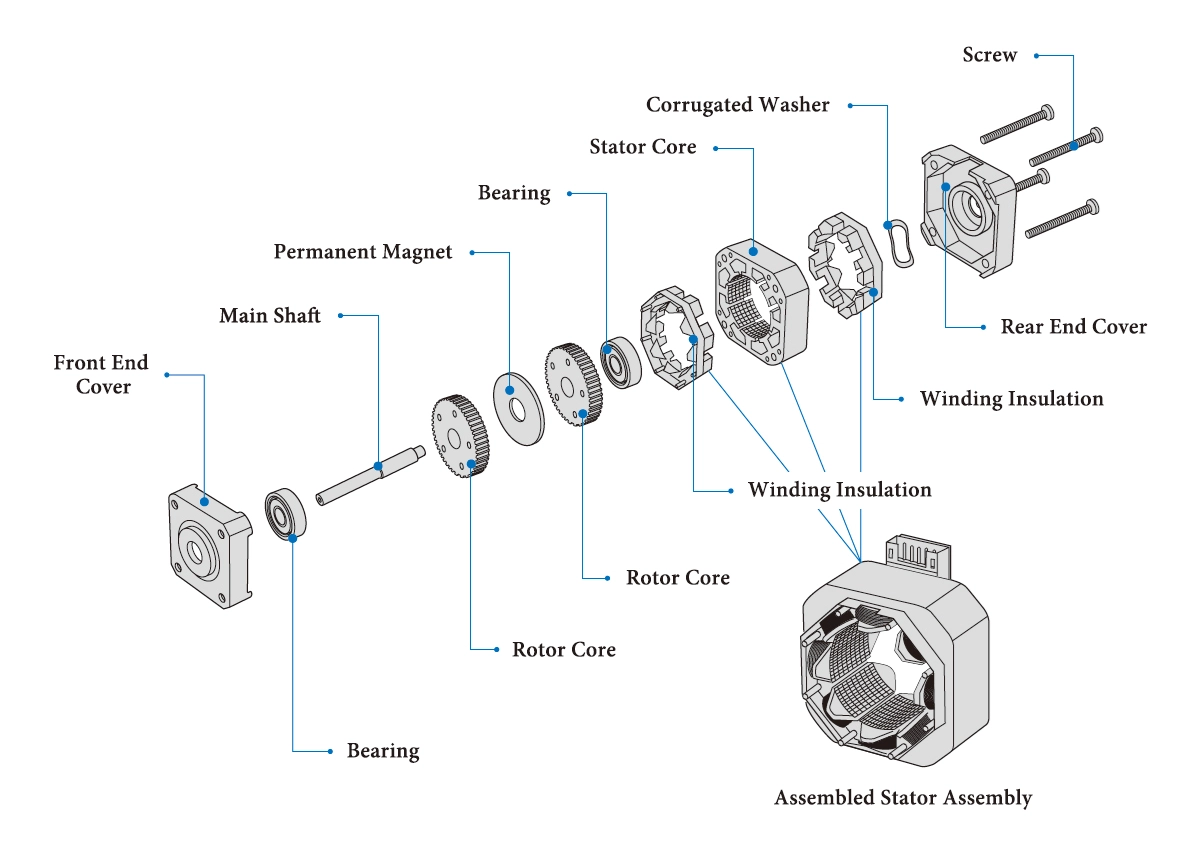
Askelmoottorin rakenne
Askelmoottorin toiminnan animaatio
Kehys 1: Sähkömagneetti (1) saa virtaa ja vetää puoleensa hammaspyörän muotoisen rautaroottorin lähimpiä hampaita. Kun hampaat ovat linjassa sähkömagneetin (1) kanssa, ne ovat hieman sivussa oikeanpuoleisesta sähkömagneetista (2).
Kehys 2: Ylempi sähkömagneetti (1) sammutetaan ja oikea sähkömagneetti (2) käynnistyy, jolloin hampaat vetävät sen suuntaisesti. Tämä johtaa tässä esimerkissä 3.6°:n kiertymiseen.
Kehys 3: Alempi sähkömagneetti (3) saa virtaa; tapahtuu toinen 3.6° kierto.
Kehys 4: Vasen sähkömagneetti (4) käynnistyy ja pyörii uudelleen 3.6°. Kun ylempi sähkömagneetti (1) käynnistyy uudelleen, roottori on kiertynyt yhden hampaan asennon verran; koska hampaita on 25, täyden kierroksen tekemiseen tarvitaan tässä esimerkissä 100 askelta.
Servo System
"Servo" on lyhenne termistä "Servomekanismi", joka on peräisin kreikan kielestä ja tarkoittaa "orjaa". Kuten nimestä voi päätellä, se viittaa järjestelmään, joka noudattaa ulkoisia ohjeita halutun liikkeen suorittamiseksi, jossa liikeelementteihin kuuluvat fyysiset suureet, kuten sijainti, nopeus ja vääntömomentti.
Servojärjestelmä on suljetun silmukan ohjausjärjestelmän toteutus ja tyypillinen sovellus. Tarkasteltaessa servojärjestelmien kehityshistoriaa – varhaisimmista hydraulisista ja pneumaattisista järjestelmistä nykypäivän sähköistettyihin järjestelmiin – servojärjestelmä, joka koostuu servomoottorista, takaisinkytkentälaitteesta ja ohjaimesta, on ollut olemassa lähes 50 vuotta.
Servo moottori
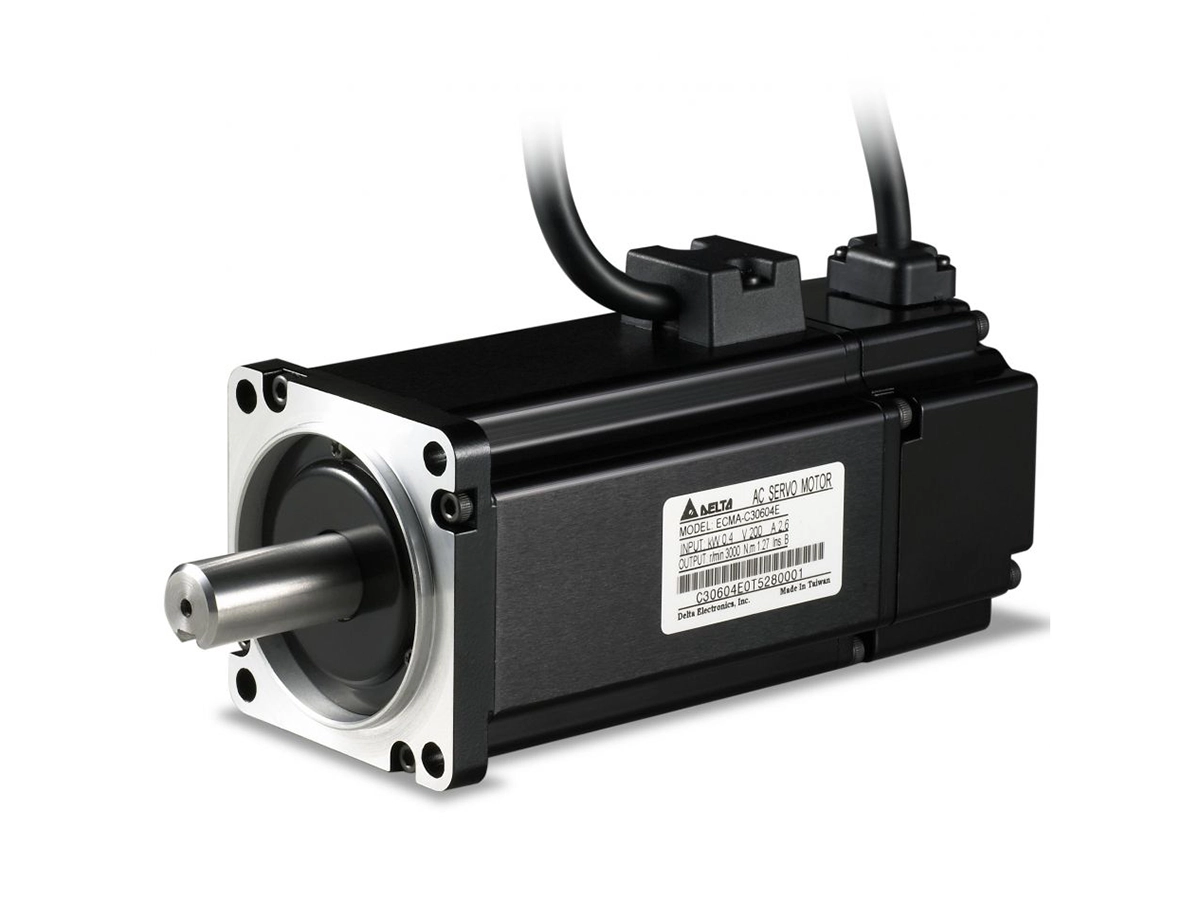
Servo moottori on sähkömoottori, joka ohjaa servojärjestelmän mekaanisten komponenttien toimintaa. Se on apumoottorin epäsuora nopeudenmuutoslaite ja yksi servojärjestelmän kolmesta ydinkomponentista.
Yleensä "servomoottorilla" tarkoitetaan itse asiassa koko servojärjestelmää, joka sisältää moottorin, takaisinkytkentälaitteen ja ohjaimen.
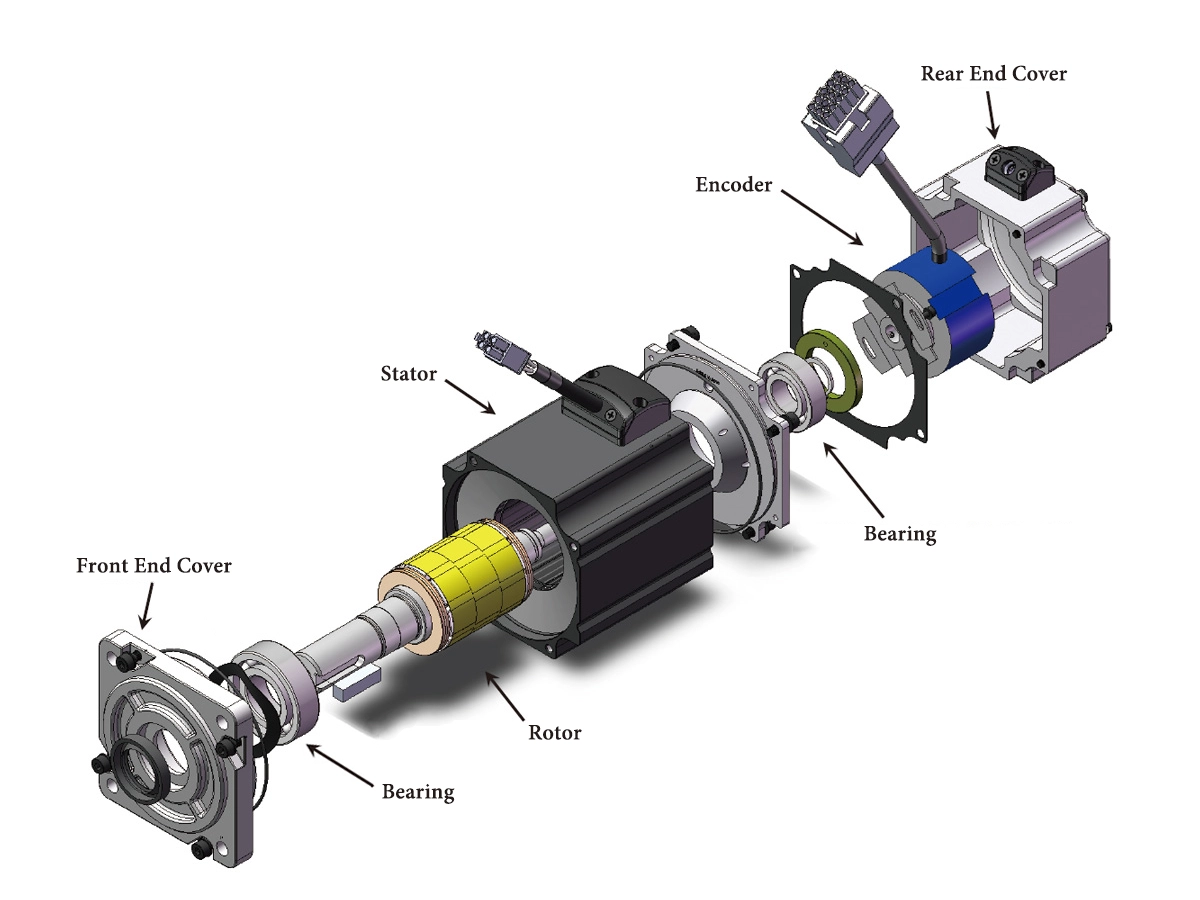
Servomoottorin rakenne
Servomoottorien tyypit
Luokittelu moottorin rakenteen mukaan
Servomoottorit voidaan jakaa useisiin tyyppeihin eri luokittelukriteerien mukaan.
- AC-servomoottori
Tämä on ehdottomasti valtavirtaa ja ensisijainen valinta nykyisessä teollisuusautomaatiossa, ja se miehittää suurimman osan markkinaosuudesta.
Se perustuu taajuusmuunnos- ja vektorisäätötekniikoihin ja ohjaa moottorin nopeutta ja vääntömomenttia muuttamalla ajurin lähtötaajuutta, jännitettä ja vaihetta.
Se voidaan jakaa kestomagneettisynkroniset moottorit ja asynkroniset servomoottorit
- DC servomoottori
Tämä on kypsin servomoottori, jolla on pisin historia. AC-servotekniikan kypsyessä sen käyttö on kuitenkin vähitellen vähentynyt.
Se muuttaa moottorin nopeutta ja vääntömomenttia säätämällä ankkurijännitettä tai herätevirtaa.
Se voidaan jakaa harjatut DC-servomoottorit ja harjattomat DC-servomoottorit.
Luokittelu takaisinkytkentälaitteen tyypin mukaan
- Valosähköisen kooderin tyyppi
Yleisimmin käytetty tyyppi. Se jaetaan kahteen osaan: inkrementtikooderit (alhaiset kustannukset, ei vaadi tuottoa) ja absoluuttiset enkooderit (pystyy suoraan saamaan absoluuttisen aseman ilman nollapalautusta, huippuluokan).
- Resolverin tyyppi
Erittäin kestävä ja iskunkestävä, kestää öljysaasteita ja korkeita lämpötiloja. Sitä käytetään usein äärimmäisissä olosuhteissa (kuten sotilasteollisuudessa, ilmailu- ja avaruusteollisuudessa).
- Hall-anturin tyyppi
Yleensä käytetään harjattomien tasavirtamoottoreiden yksinkertaiseen kommutointiin, jolla on alhainen tarkkuus.
Servomoottori vs. askelmoottori
| Servo moottori | Stepper Motor | |
|---|---|---|
| Valvontatapa | Suljetun silmukan ohjaus | Avoimen silmukan ohjaus |
| Toimintaperiaate | Luottaa enkooderin palautteeseen reaaliaikaisessa virheenkorjauksessa varmistaakseen tavoitteen saavuttamisen. | Kiertyy kiinteän kulman (askelkulman) verran joka kerta, kun pulssisignaali vastaanotetaan. |
| Tarkkuus | Erittäin korkea. Tarkkuus riippuu enkooderin resoluutiosta, joka on yleensä paljon korkeampi kuin askelmoottoreilla. | Korkea. Tarkkuus määräytyy askelkulman mukaan, mutta ilman takaisinkytkentää ei ole mitään keinoa tietää, tapahtuuko askelhäviötä. |
| Vääntömomentin ominaiskäyrä | Tarjoaa vakion nimellisvääntömomentin nimellisnopeusalueella ja vahvan ylikuormituskyvyn (yleensä lyhytaikainen kolminkertainen ylikuormitus). | Suuri vääntömomentti pienillä nopeuksilla, mutta vääntömomentti laskee jyrkästi nopeuden kasvaessa (vääntömomentin heikkenemisongelma). |
| Suorituskyky | Korkea suorituskyky. Suuri nopeus (voi saavuttaa useita tuhansia tai jopa kymmeniä tuhansia kierroksia minuutissa), kiihtyy pysähdyksestä nimellisnopeuteensa vain muutamassa millisekunnissa, reagoi nopeasti, sopii dynaamisiin kuormiin ja suurnopeuksisiin sovelluksiin. | Kohtalainen suorituskyky. Suurin nopeus on yleensä 1000 rpm, kiihtyminen pysähdyksestä käyttönopeuteen (yleensä useita satoja kierroksia minuutissa) kestää 200–400 millisekuntia, heikko suorituskyky suurilla nopeuksilla ja altis tärinälle ja lämmöntuotannolle. |
| Monimutkaisuus / Kustannukset | Monimutkainen ja kallis. Vaatii ajurin ja kooderin, ja virheenkorjaus on monimutkaisempaa. | Yksinkertainen ja edullinen. Ohjain on yksinkertainen, ja se on helppo asentaa ja käyttää. |
| Luotettavuus | Korkea, mutta järjestelmä on monimutkaisempi ja siinä on hieman enemmän potentiaalisia vikaantumiskohtia (esim. enkooderi). | Erittäin korkea. Yksinkertainen ja kestävä rakenne, ja harjattomilla moottoreilla on pidempi käyttöikä. |
| Soveltamissuunnitelmat | CNC-työstökoneet, teollisuusrobotit, puolijohdelaitteet, erittäin tarkat automaatiolaitteet ja tilanteet, jotka vaativat suurta nopeutta ja vasteaikaa. | Edullisia paikannuslaitteita, kuten 3D-tulostimia, CNC-työstökoneita, skannereita ja fakseja. |
| Askeleen menetysongelma | Ei askelhäviötä, koska takaisinkytkentä on käytettävissä jatkuvaa korjausta varten. | Askelhäviötä voi esiintyä. Jos kuormitusmomentti ylittää moottorin vääntömomentin, moottori menettää askeleita tai ylikuormittuu, eikä järjestelmä pysty havaitsemaan tätä. |
| Tärinä ja melu | Toimii tasaisesti ja hiljaisesti, etenkin alhaisilla nopeuksilla. | Saattaa esiintyä tärinää ja melua pienillä nopeuksilla (mutta niitä voidaan parantaa mikroaskellusmoottorilla). |
Huomautus: Tässä vertailukohteet ovat servomoottori (enkooderityyppinen AC-kestomagneetilla varustettu synkroninen servomoottori) ja CNC-työstökoneissa yleisesti käytetty avoimen piirin askelmoottori.
Itse asiassa markkinoilla on saatavilla toisenkin tyyppinen moottori, ns. suljetun silmukan askelmoottori.
Suljetun silmukan askelmoottori on pohjimmiltaan perinteisen askelmoottorin, enkooderin ja ohjausalgoritmin yhdistelmä. Lisäämällä reaaliaikaisen asennon takaisinkytkennän (enkooderin) perinteiseen avoimen silmukan askelmoottorijärjestelmään se ratkaisee jälkimmäisen suurimman ongelman – askelhäviön eli ylityksen.
Koska suljetun silmukan askelmoottori ratkaisee askelhäviöongelman, sillä voidaan saavuttaa suhteellisen suuria pyörimisnopeuksia. Lisäksi se on yleensä kustannustehokkaampi kuin vastaavan vääntömomentin omaava servomoottorijärjestelmä.
SAMANKALTAISET MALLIT
Suosittelemme sinulle joitakin samankaltaisia malleja...
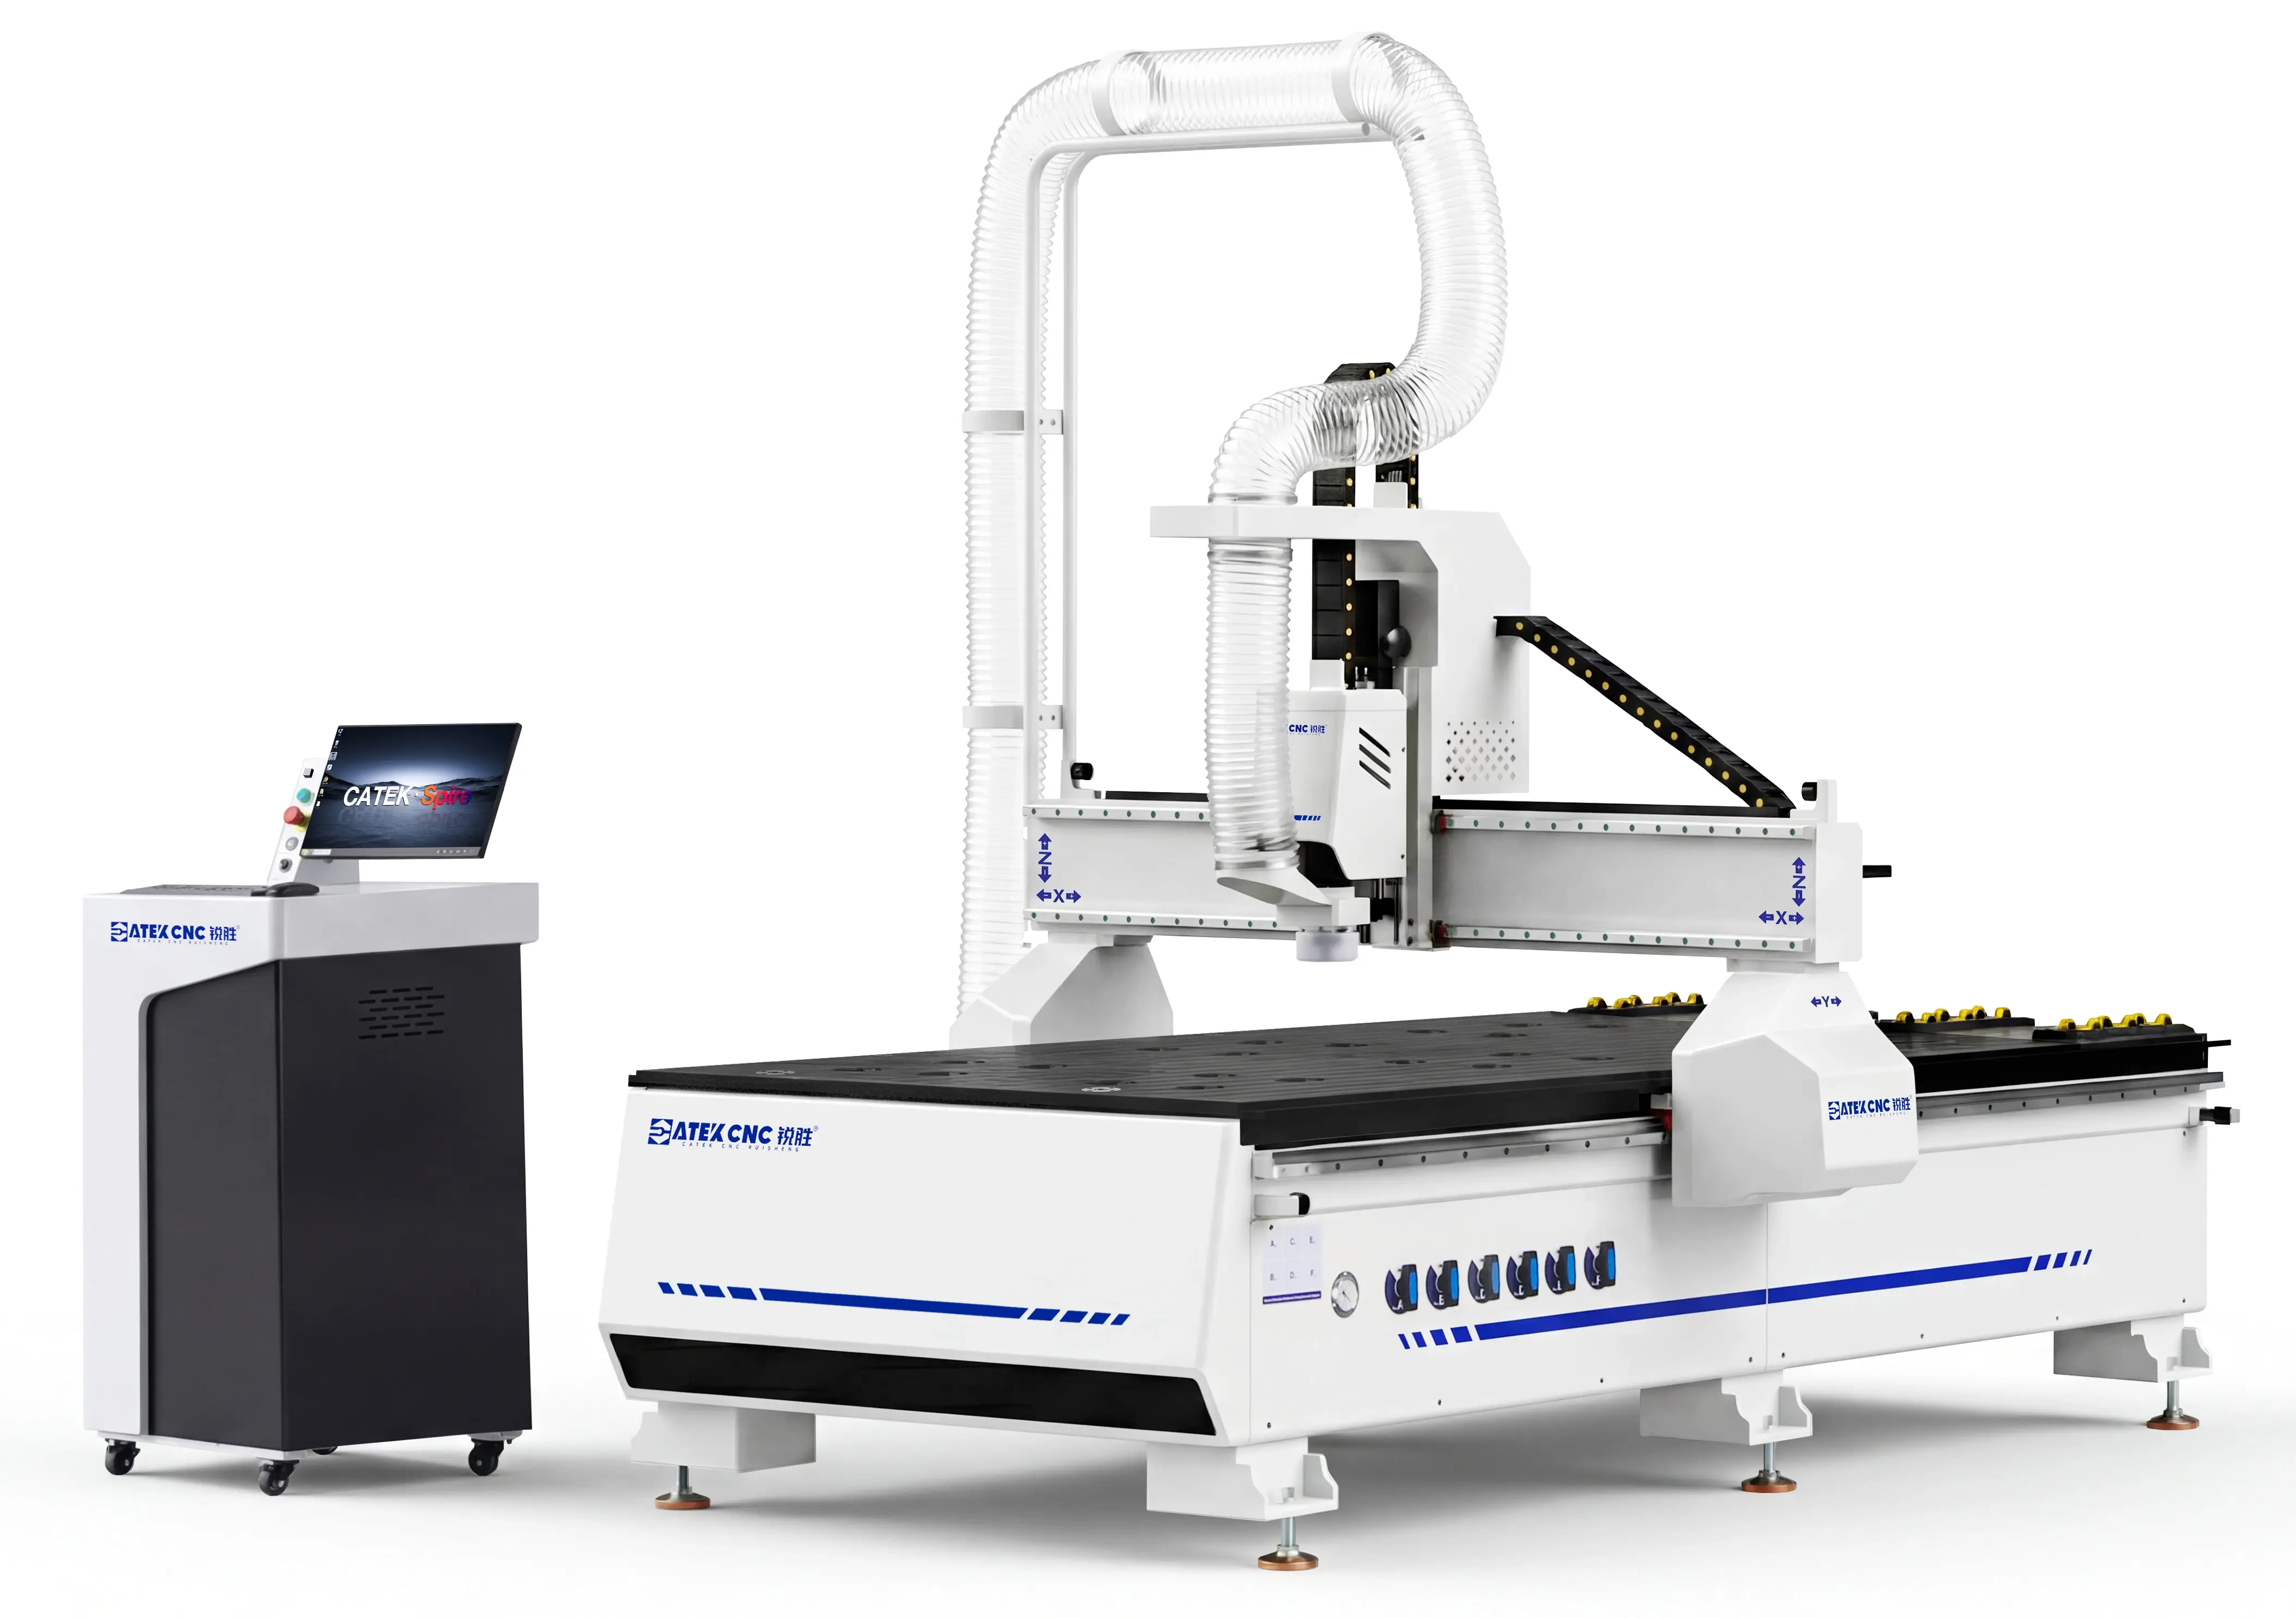
CK-1325-WSP on standardi CNC-puujyrsin Spire Sarja. Se perii erinomaisen DNA:n Spire valikoima on varustettu tunnetuilla komponenteilla, kuten Yaskawa servomoottorit, HSD-karat ja Schneider sähköosat, ja mukana tulee ainutlaatuiset VIP-palvelut Spire Sarja.
$ 7,280.00 ~ $ 13,980.00
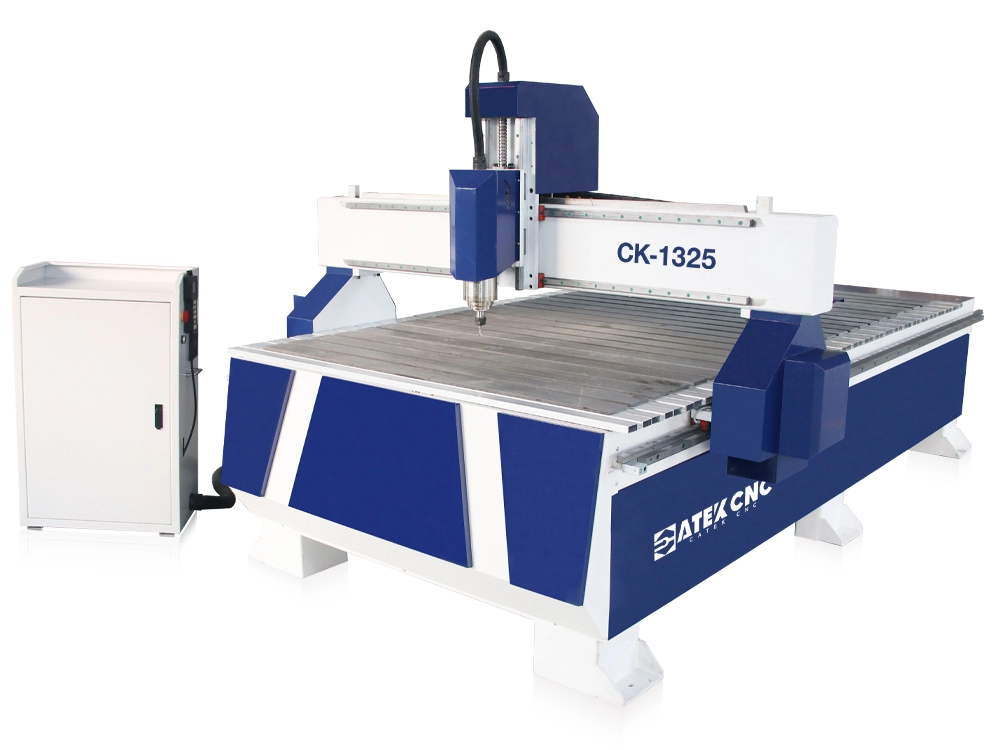
CK-1325 on vakiokokoinen CNC-jyrsin, joka on helppokäyttöinen ja edullinen. Se sopii erinomaisesti pieniin huonekaluvalmistustyöpajoihin, henkilökohtaisiin studioihin ja harrastelijoille. Sitä käytetään laajalti erilaisiin massiivipuun, vanerin ja MDF-materiaalien työstötekniikoihin, kuten aaltolevyjen, ovien/ikkunoiden, kaappien, pöytien/tuolien ja kylttien kaiverrukseen, leikkaamiseen, jyrsintään, poraamiseen ja uritukseen.
$ 2,570.00 ~ $ 5,370.00

Värähtelevällä veitsellä varustettu CNC-jyrsin lisää värähtelevän veitsen vakiomalliin 1325, mikä laajentaa huomattavasti sen käyttöaluetta. Se ei ainoastaan voi suorittaa jyrsintää, kaiverrusta ja onttojen työstöä koville materiaaleille, kuten puulle, kuitulevylle, kipsilevylle ja PVC:lle, vaan sillä voi myös leikata joustavia materiaaleja, kuten paperia, kangasta, vaahtomuovia, nahkaa jne.
$ 3,800.00 ~ $ 4,850.00
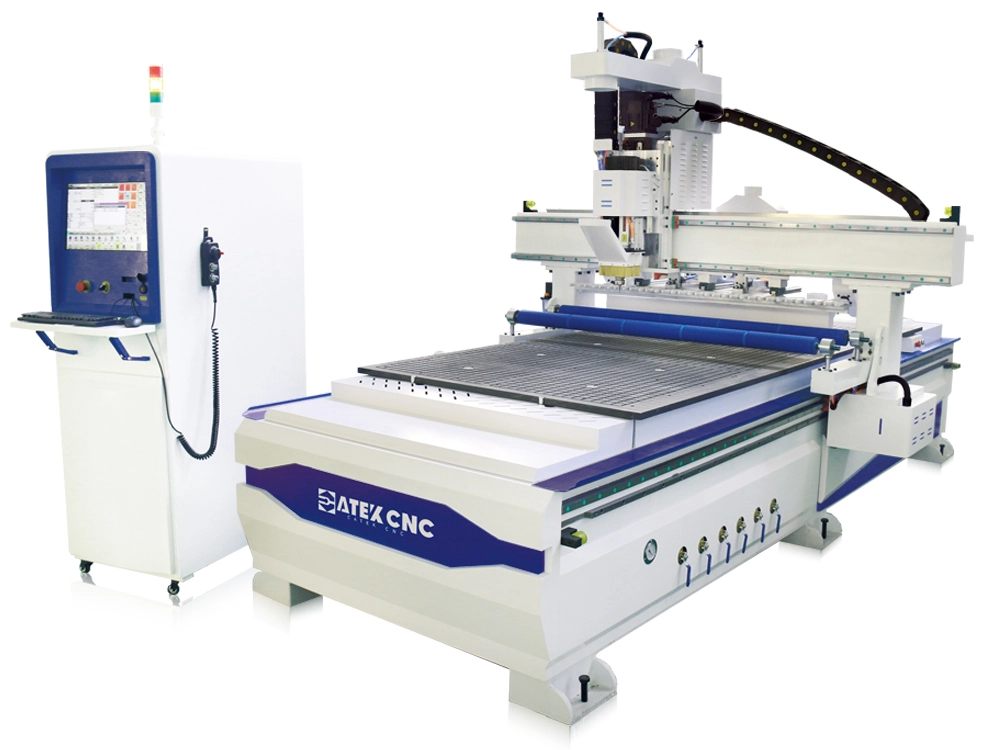
Automaattisilla työkalunvaihtajilla varustettuja CNC-jyrsimiä kutsutaan CNC ATC -jyrsimiksi. Tässä koneessa on lineaarinen 8/12/16-paikkainen työkalumakasiini, joka vaihtaa työkaluja automaattisesti työstövaatimusten perusteella. Siinä on vakiona tyhjiöadsorptiopöytä ja automaattinen työkalunasetuslaite, minkä ansiosta se soveltuu erityisen hyvin vaatekaappien, kaappien ja toimistokalusteiden pesimiseen, leikkaamiseen, poraamiseen, urittamiseen, kaivertamiseen ja jyrsintään.
$ 8,285.00 ~ $ 9,700.00
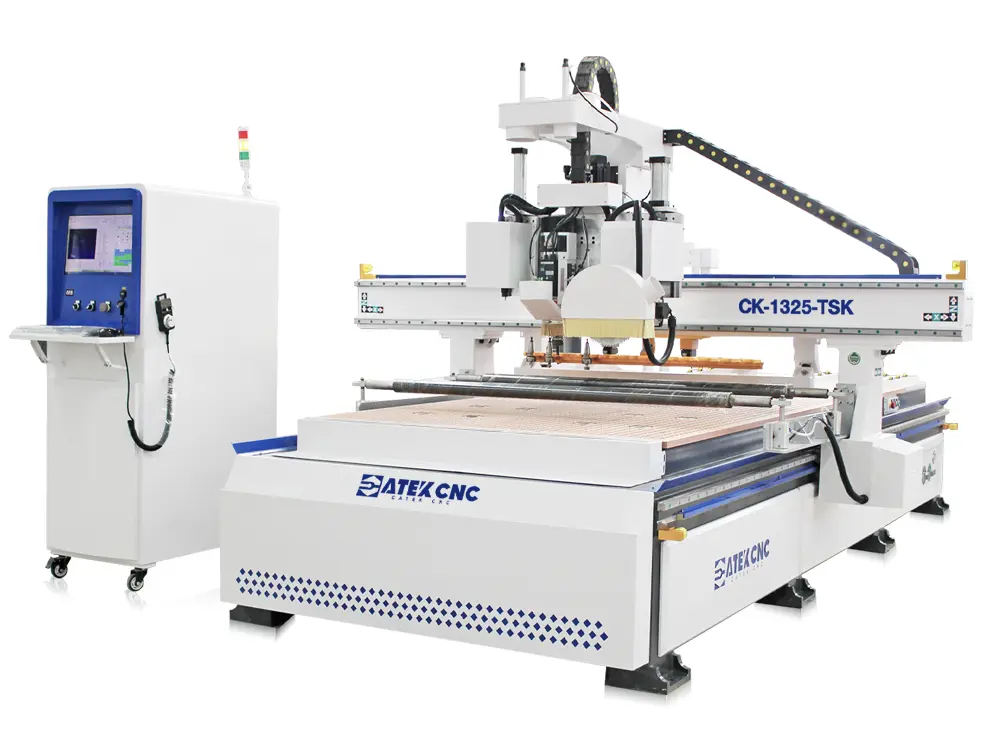
CK-1325-TSK on tehokas monitoiminen CNC-jyrsin, joka yhdistää automaattisen työkalunvaihdon, joustavan materiaalinleikkauksen ja jäykän levyn työstön, jotta se vastaa kattavasti erilaisiin tuotantotarpeisiin. CNC-jyrsinkone on varustettu lineaarisella työkalumakasiinilla, johon mahtuu 12 työkalua, ja automaattisella työkalun asettimella. Yhdessä 9 kW:n nopean ilmajäähdytteisen karan kanssa se mahdollistaa automaattiset työkalunvaihdot ja mittaa/laskee kompensaatioarvot käsittelyn aikana, mikä merkittävästi...
$ 13,800.00 ~ $ 23,800.00
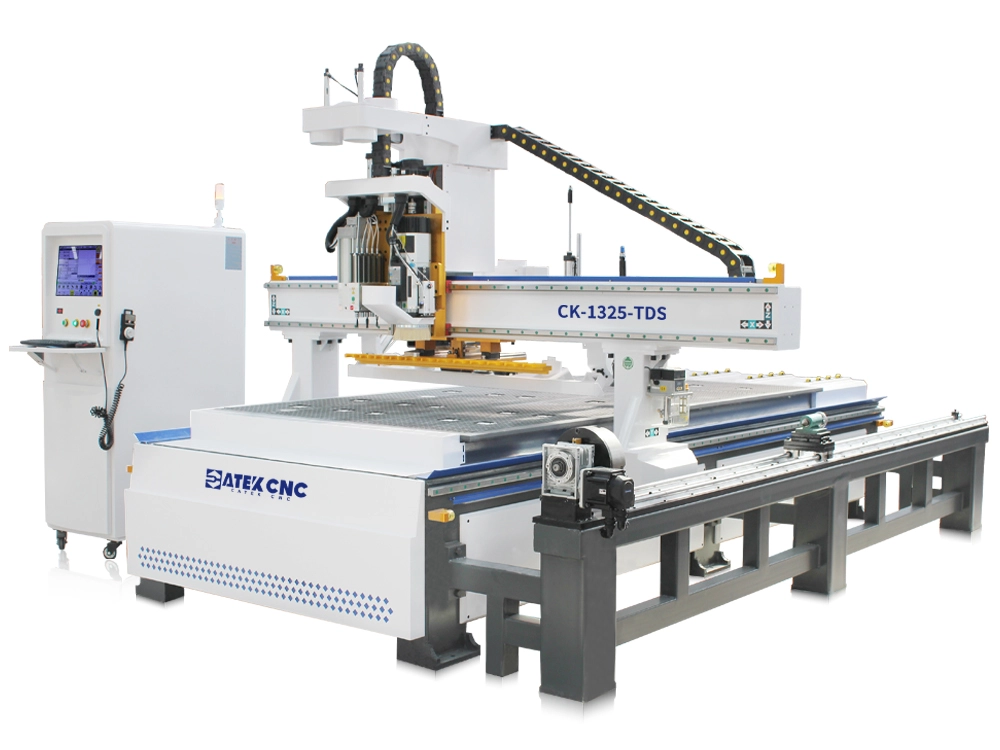
Tämä CNC-porauskone on kehitetty erityisesti koko talon mittatilaustyönä tehtyjen paneelikalusteiden tuotantoon. Se sisältää kaikki lineaarisen ATC CNC -jyrsimen toiminnot ja on varustettu 5+4 pneumaattisella porakannella, johon voidaan asentaa samanaikaisesti 9 erilaista poranterää, mikä pystyy suorittamaan 99 % poraustehtävistä, mikä tekee siitä erityisen sopivan paneelikalusteiden, kuten vaatekaappien ja kaappien, valmistukseen. Lisäksi siinä on 3D-pyörivä neljäs akseli 3D-tuotteiden, kuten E...
$ 13,800.00 ~ $ 17,500.00
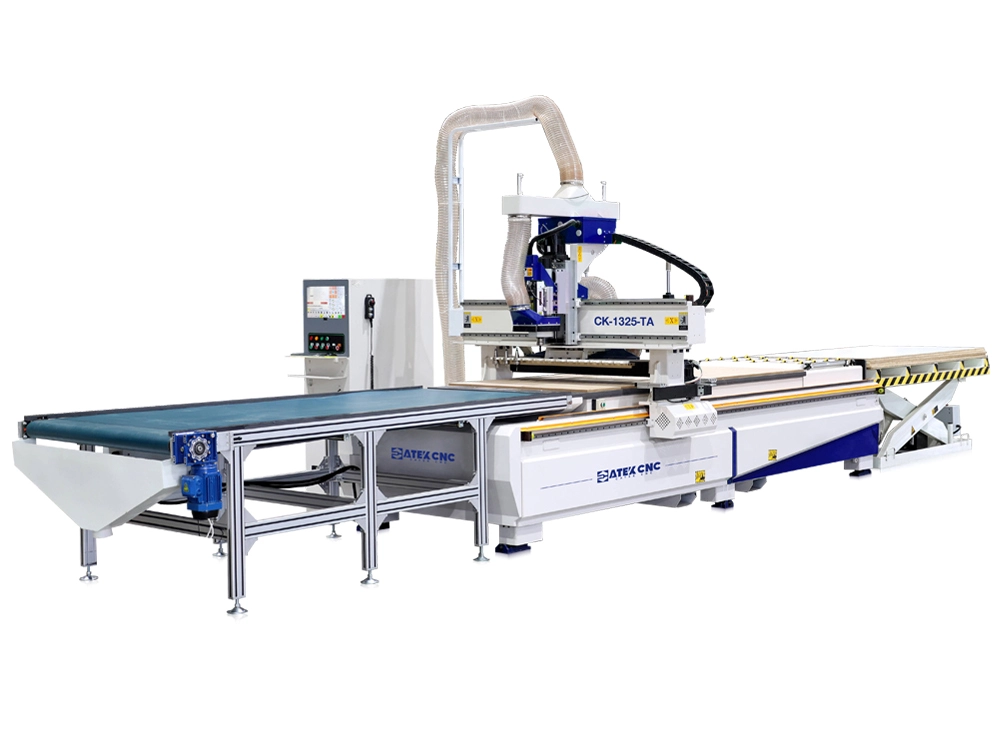
CNC-lineaariseen ATC-jyrsimeen perustuva malli sisältää täysin automaattiset lastaus- ja purkualustat, jotka voidaan automatisoida puun lastaamisesta, asemointiin, käsittelyyn, työkalunvaihtoon ja valmiiden tuotteiden purkamiseen. Se mahdollistaa jatkuvan erätuotannon, mikä lyhentää merkittävästi materiaalinkäsittelyaikaa, parantaa tuotannon tehokkuutta, leikkaa työvoimakustannuksia ja minimoi työintensiivisyyden.
$ 10,500.00 ~ $ 11,900.00
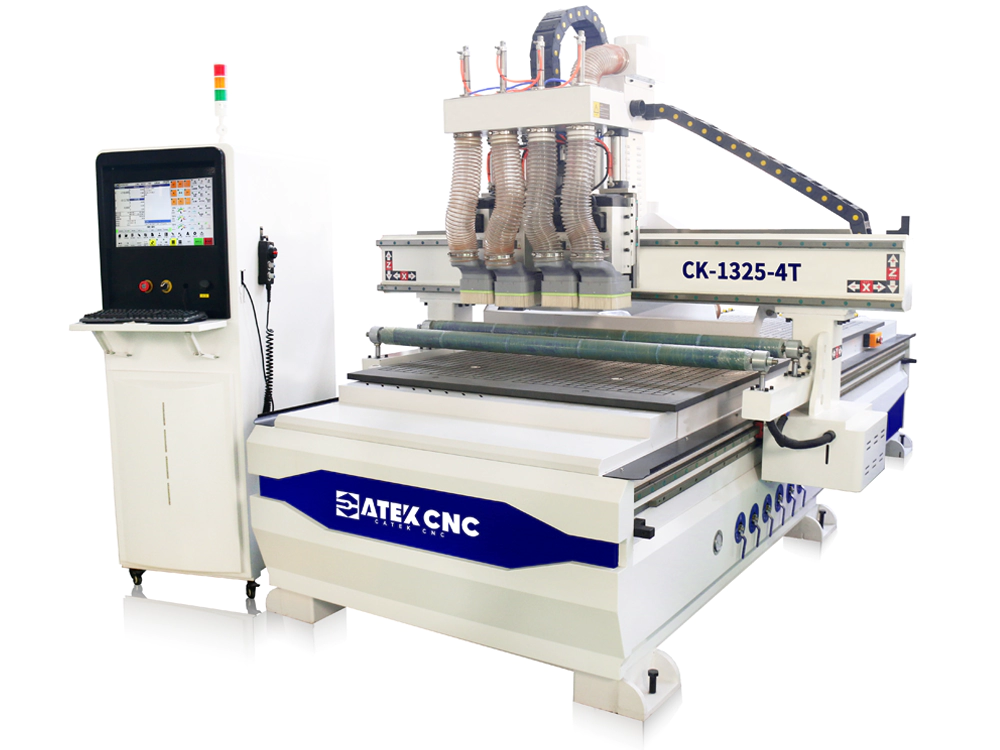
Tämä on CNC-jyrsintyyppi, joka pystyy vaihtamaan karoja automaattisesti koneistuksen aikana. Koneessa on neljä 6 kW:n ilmajäähdytteistä karaa, joista jokaisessa on erilaiset työkalut leikkaamiseen, poraamiseen, jyrsintään ja muihin prosesseihin. Käytön aikana näitä karoja ei voida käyttää samanaikaisesti, vaan eri karat vaihdetaan prosessin vaatimusten mukaan. Siksi sitä voidaan pitää ainutlaatuisena automaattisen työkalunvaihdon muotona. Tämän tyyppinen kone sopii erinomaisesti tilanteisiin, joissa tarvitaan vaihtoa...
$ 7,980.00 ~ $ 10,570.00